
От стальных линкоров к полёту без рук над Сеной
На рубеже XIX–XX веков появление стальных броненосцев и дредноутов, насыщенных силовыми электрокабелями и вращающимися орудийными башнями, породило острый кризис магнитных компасов. Опираясь на открытую в 1852 году Ж. Фуко прецессию гироскопа на вращающейся Земле, немецкий учёный и предприниматель Герман Аншютц-Кемпфе (первоначально планировавший дойти до Северного полюса на подлодке) в 1904–1908 годах создал первый морской гирокомпас для Императорского флота Германии. В США Элмер Амброуз Сперри основал в 1910 году Sperry Gyroscope Company и в 1911 году успешно испытал собственный гирокомпас на американском линкоре USS Delaware. Когда в мае 1914 года Сперри поставил свой прибор германским ВМС, Аншютц-Кемпфе подал иск о нарушении патента в берлинский суд; приглашённый в январе 1915 года эксперт Альберт Эйнштейн отверг ссылку Сперри на истёкший патент 1885 года Маринуса ван ден Боса, признал новизну демпфера Аншютца и подтолкнул конкурирующие фирмы к мирному патентному урегулированию.
Одновременно сын Элмера — девятнадцатилетний пилот и инженер Лоуренс Сперри — перенёс гироскопию в воздух, где неустойчивые ранние бипланы изматывали лётчиков при длительных полётах и в облаках. Запатентовав в 1912 году «стабилизатор аэроплана» (с автоматическими каналами курса и тангажа при естественной устойчивости по крену за счёт V-образного крыла), 18 июня 1914 года он выступил на парижском конкурсе безопасности полётов на Сене у Безона среди 57 участников: на гидробиплане Curtiss C-2 Сперри пролетел перед жюри, подняв руки вверх, механик Эмиль Кашен выходил на крыло, а затем оба временно покидали кабину — автомат удержал машину ровно и принёс изобретателю приз в 50 000 франков.
Физика гиростабилизации и поражение пассивных конкурентов
В основе приборов лежит свойство быстро вращающегося ротора сохранять ориентацию оси в инерциальном пространстве. В морском гирокомпасе маятниковый или жидкостный момент при отклонении оси от горизонта вызывает прецессию, принудительно выставляющую ротор вдоль географического меридиана на истинный север вне зависимости от брони и магнитных полей. В раннем автопилоте Сперри пневматические гироскопы (указатель курса и авиагоризонт) подавали сигнал на гидравлические или пневматические рулевые машинки, отклонявшие рули высоты, направления и элероны; в более поздних схемах машинки включаются в проводку управления параллельно (через тросовый барабан с фрикционным сцеплением, где пилот может пересилить рули усилием 50–60 кг или нажать кнопку быстрого отключения КБО на штурвале).
Конкурирующие «пассивные» решения — чрезмерное V-образное крыло, задранный стабилизатор, ртутные и маятниковые кренометры — проиграли по физическим причинам: излишне устойчивый планер был неповоротлив и не удерживал курс в болтанке, а маятник на любом вираже путал центробежное ускорение с силой тяжести, показывая ложный горизонт. Лишь замкнутый контур обратной связи Сперри решил задачу активной стабилизации, хотя классические автопилоты требовали предварительной триммировки самолёта в горизонтальном полёте и периодической коррекции дрейфа рулевых машин.
Военные заказы, лайнеры 1930-х годов и переход к слепым полётам
Первыми крупными заказчиками выступили военные ведомства: в Первую мировую войну ВМС США до 1922 года финансировали проект компании Sperry по созданию первого боевого беспилотника — «летающей бомбы Сперри» с двумя гироскопами, альтиметром и 1000-фунтовым зарядом. В 1930 году британское Королевское авиационное управление разработало свой пневмоавтопилот («помощник пилота»), а Элмер Сперри-младший и капитан Ширас довели агрегат Армии США до трёхчасового устойчивого удержания курса и высоты. На море уже в 1920-х годах танкер J.A. Moffet первым получил авторулевой.
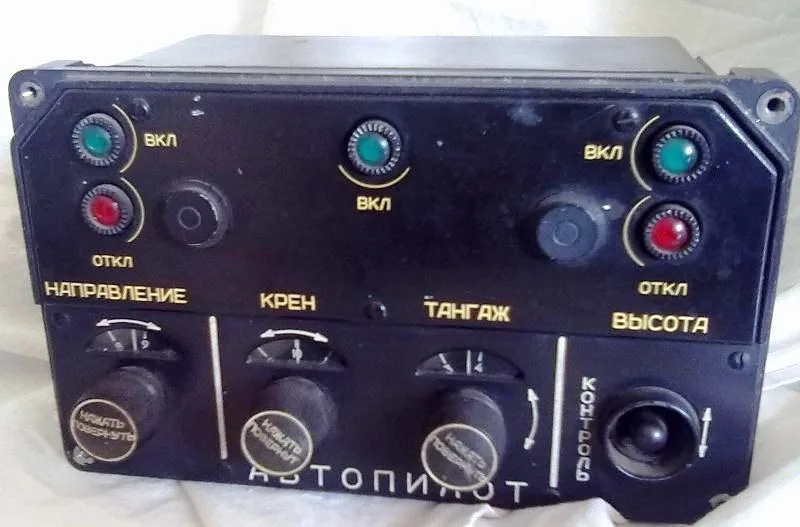
Гражданский переворот обеспечили пассажирские авиалинии 1930-х годов, нуждавшиеся в многочасовых и ночных рейсах: первыми серийными лайнерами с автопилотом стали Boeing 247 (1933) и знаменитый Douglas DC-3 (1936). В СССР с 1932 года КБ-214 при заводе № 214 проектировало автопилоты для ТБ-1 и ТБ-3 (АВП-10), а в 1936 году завод № 213 освоил лицензионный автопилот Сперри под индексом АВП-12 для Ли-2. Вторая мировая война сделала автопилот стандартным оборудованием дальних бомбардировщиков (с сопряжением канала крена с бомбардировочным прицелом), а гиростабилизация легла в основу систем управления первых баллистических ракет (немецкая Фау-2, советский самолёт-снаряд 10Х с АП-4) и вертолётов (Piasecki HUP-2 Retriever). В 1947 году американский C-54 пересёк Атлантику полностью на автопилоте от взлёта до посадки, а в 1949 году Уильям Лир был удостоен трофея Кольера за автопилот F-5 с системой автоматического захода на посадку.
От механических рулевых машин к цифровым КСУ и категории CAT III
Во второй половине XX века классические пневмогидравлические стабилизаторы сменились электронными САУ и АБСУ. Советские приборостроительные центры (ОКБ-149 в Раменском, завод «Пирометр», «Авионика» и др.) прошли путь от электрического АП-5 (Ту-4, Ил-28) и массового трёхканального АП-6Е к вертолётному АП-34 и многофункциональным комплексам вроде АБСУ-154, постоянно демпфирующим колебания стреловидного крыла («голландский шаг»).
Цена неисправности резко возросла: катастрофа Ту-154 B-2610 (перепутанные разъёмы датчиков ускорений привели к раскачке и разрушению в воздухе) и инцидент с неверной фазировкой питания на RA-85563 доказали опасность ошибочной обратной связи. Отрасль ответила трёх- и четырёхкратным резервированием с кворумированием каналов и программным разнообразием (design diversity на Boeing 777 и Space Shuttle, а также цифровым автопилотом лунного модуля «Аполлона»). Современный автопилот, обязательный на лайнерах свыше 20 мест, связывает кольцевые лазерные гироскопы, маяки ILS/DME и GPS через шестимерный фильтр Калмана, управляет автоматом тяги и выполняет посадку в условиях минимальной видимости по категориям ICAO CAT IIIa и CAT IIIb (причём «нулевая» категория CAT IIIc не применяется на практике из-за необходимости руления по полосе).