
От атомных лабораторий и перфоленты к проекту Unimation
Хотя пятиосевой кран с управлением от бумажной перфоленты инженер «Билл» Тейлор собрал из деталей Meccano ещё в 1937 году, подлинным толчком к созданию промышленных манипуляторов стала ядерная эпоха: в 1947 году группа Р. Гёрца в Аргоннской национальной лаборатории США построила электромеханический копирующий манипулятор для безопасной работы с радиоактивными материалами, а в 1948 году корпорация General Electric добавила силовую обратную связь в системе Handy Man. Параллельно в машиностроении шло освоение числового программного управления (ЧПУ).
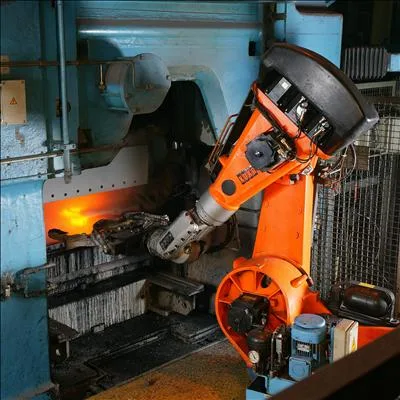
Соединить манипулятор со сменной программной памятью удалось американскому инженеру Джорджу Деволу: в 1954 году он подал патентную заявку (выдана в 1961 г.) на «программируемое устройство для переноски предметов», а в 1956 году совместно с Джозефом Энгельбергером основал первую в мире роботостроительную фирму Unimation (Universal Automation). Построив прототип в 1959 году, весной 1961 года они внедрили первый серийный робот Unimate на литейном участке автозавода корпорации General Motors в Юинге (пригород Трентона, штат Нью-Джерси), где машина круглосуточно вынимала раскалённые отливки дверных ручек. Автогигант GM выступил главным инвестором и заказчиком автоматизации; почти следом компания AMF выпустила конкурента Versatran с управлением на магнитной ленте (1962, до 1200 кирпичей в час у обжиговой печи), а к 1960–1961 годам появились первые манипуляторы с ЧПУ (Transferrobot, Eleximan).
Кинематика, ЧПУ и смена технологических парадигм
Промышленный робот объединяет исполнительный манипулятор (в декартовой, цилиндрической, сферической или шарнирной системе координат, а позднее — SCARA и параллельных дельта-схемах), сменный рабочий орган (схват, вакуумную присоску, сварочные клещи, окрасочный пистолет или фрезу) и перепрограммируемую систему управления. Первый Unimate имел пять гидравлических степеней подвижности, двухпальцевый пневмозахват грузоподъёмностью до 12 кг, точность 1,25 мм (критерий повторяемости позже закрепил стандарт ISO 9283) и память на 200 команд на кулачковом барабане с шаговым двигателем. В отличие от жёстких неперенастраиваемых линий прежнего образца, робот в связке со станками с ЧПУ перестраивался под новую модель изделия сменой управляющей программы.
В начале 1960-х годов до 75% цены робота приходилось на электронику и лишь 25% — на механику, поэтому машины оставались дорогими и опирались на гидравлику и механические кулачки. Перелом наступил в 1970-е годы: микропроцессоры и программируемые контроллеры снизили стоимость роботов в три раза, развернув ценовую пропорцию на противоположную. Одновременно электрические приводы вытеснили склонную к утечкам гидравлику (соотношение в современном парке — около 50% электрических, 30% гидравлических и 20% пневматических роботов): в 1969 году Виктор Шейнман в Стэнфорде разработал полностью электрический 6-осевой манипулятор Stanford arm, превращённый Unimation при поддержке GM в серию PUMA с языком VAL; в 1973 году ASEA (будущая ABB) представила микропроцессорный электроробот IRB 6, немецкая KUKA — электромеханический FAMULUS, а в 1974 году Cincinnati Milacron — компьютерный T3. Сама же Unimation, продав в 1968 году лицензию японской Kawasaki Heavy Industries, проиграла ценовую гонку японским конгломератам, была поглощена Westinghouse в 1984 году за 107 млн долларов и затем продана французской Stäubli.
Перестройка фабричного труда и географии машиностроения
На первом участке General Motors экономический эффект оказался убедительным: вместо 108 деталей в час при браке до 20% при ручной разгрузке Unimate работал без перерывов 24 часа в сутки в три смены со скоростью 135 деталей в час при 2% брака, избавляя рабочих от ожогов, пыли и вредных испарений. Автоматизация вытесняла тяжёлый монотонный конвейерный труд, одновременно повышая спрос на наладчиков, программистов ЧПУ и инженеров-системотехников.
География машиностроения стремительно изменилась: в 1967 году роботы вошли в цеха Европы (первый Unimate на заводе в шведском Уппландс-Весбю) и Японии (закупка Versatran и лицензия Kawasaki). Опираясь на нехватку рабочих рук и ставку на экспорт, Япония уже к концу 1970-х годов вышла на первое место в мире по выпуску и парку роботов, удерживая к 2004 году около 45% мирового числа (356,5 тыс. машин против 122 тыс. в США). В СССР первые промышленные роботы УМ-1 (под руководством П. Н. Белянина) и «Универсал-50» (Б. Н. Сурнин) появились в 1971 году, а в 1972–1975 годах были созданы серии «Универсал», ПР-5, «Бриг-10», ИЭС-690, МП-9С и ТУР-10.
Сенсорные комплексы, глобальный рынок и гибкие заводы
С середины 1990-х годов программные манипуляторы эволюционировали в адаптивные комплексы с цифровым техническим зрением, силомоментными, тактильными и акустическими датчиками, подчинёнными контурами обратной связи по положению, скорости и току (позволяющими бережно брать хрупкие детали), а также виртуальной 3D-симуляцией для предотвращения кинематических сингулярностей и интеграцией с заводскими ERP-системами. Проникнув и в смежные области — от многоосевых камерных систем для киноспецэффектов (ACES студии Disney, 1978) до внутритрубных диагностических комплексов, — роботы остаются опорой обрабатывающей индустрии: по статистике Международной федерации робототехники (IFR), из 178 тыс. проданных в 2013 году машин на автопром пришлось 69,4 тыс., на электронику — 36,2 тыс. и на металлообработку — 16,5 тыс.; тогда же Китай впервые вышел на 1-е место по закупкам (25 111 единиц против 25 110 в Японии), а к концу 2024 года глобальный парк достиг 4,66 млн машин при объёме рынка установок 16,7 млрд долларов США, сохраняя за прецизионными роботами и станками с ЧПУ статус критических технологий двойного назначения.